Model Hardware Standard : Claude pilote des machines
Le Model Hardware Standard (MHS) est une spécification ouverte, dévoilée par Anthropic le 27 août 2026, qui permet aux agents Claude de piloter directement des machines physiques : microscopes, bras robotiques, liquid handlers et instruments de laboratoire. C’est, concrètement, le passage de Claude du monde numérique au monde physique.
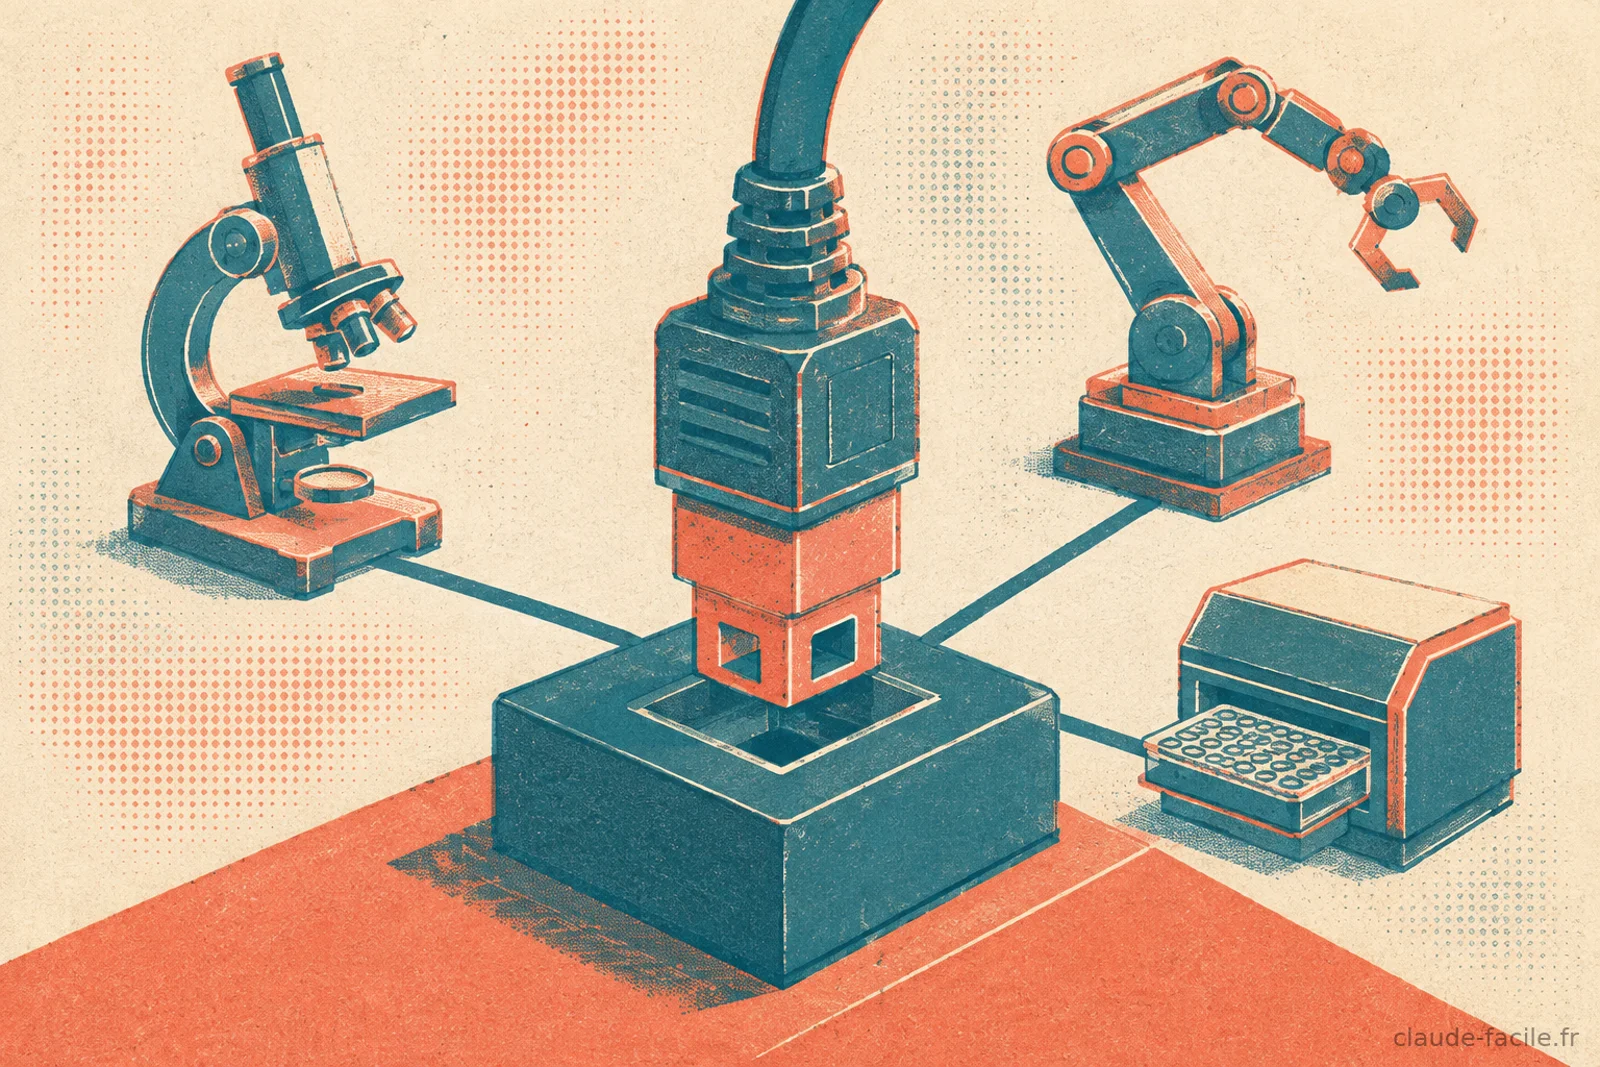
Le MHS a été présenté comme « l’USB-C des agents IA » : un connecteur universel qui standardise la façon dont une IA parle à n’importe quel appareil programmable. Là où intégrer un équipement à un pipeline logiciel prenait « des semaines, voire des mois » selon Anthropic, le MHS ramène ce délai à quelques minutes. Cet article est, à ma connaissance, le premier contenu francophone détaillé sur le sujet.
Model Hardware Standard : de quoi parle-t-on exactement
Le MHS est une couche de traduction entre un modèle Claude et un appareil physique. Il repose sur un driver standardisé — un logiciel qui traduit entre le système d’exploitation et la machine — utilisant des primitives volontairement simples : read (lire une température, par exemple) et write (fixer une température). Tout appareil doté d’une interface programmable peut comprendre ces commandes.
L’idée est de rendre chaque appareil hardware-agnostic et model-agnostic. Autrement dit, le MHS fonctionne avec n’importe quel équipement programmable, et n’importe quel agent peut y accéder via des protocoles standards. Fini les programmes « traducteurs » développés sur mesure pour chaque microscope ou chaque robot.
Anthropic a développé le standard en partenariat avec le HHMI Janelia Research Campus (Virginie), avec la participation de Genentech, Carnegie Mellon, QuEra Computing, Universal Robots, Doosan Robotics, AWS et Hugging Face.
Pourquoi le MHS arrive maintenant
Le MHS s’inscrit dans une trajectoire claire : après avoir donné à Claude la capacité de contrôler un ordinateur avec Computer Use, Anthropic étend désormais cette autonomie aux instruments scientifiques. Le laboratoire est un terrain idéal : tâches répétitives, protocoles précis, gains de temps mesurables.
La fraîcheur du sujet compte aussi. Annoncé le 27 août 2026, le MHS est encore en tout début de cycle. Les entreprises qui s’y intéressent aujourd’hui sont des pionnières, et le vocabulaire même du domaine (« agents physiques », « robotique de laboratoire pilotée par IA ») se construit en ce moment.
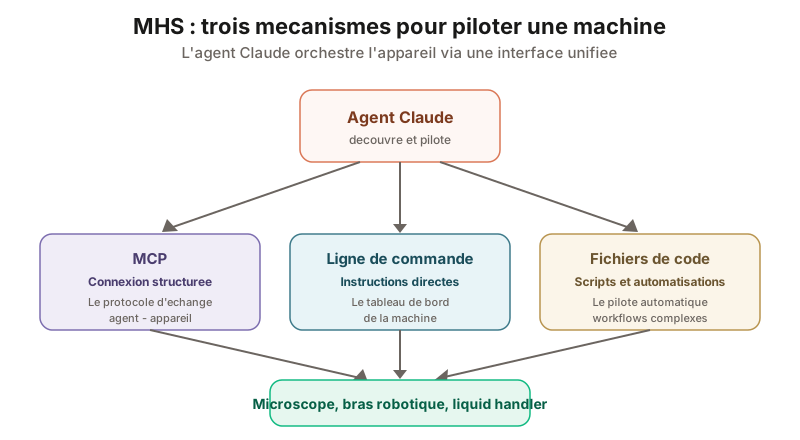 Le MHS combine trois mécanismes de contrôle pour qu’un seul agent Claude orchestre plusieurs appareils.
Comment fonctionne le Model Hardware Standard
Le MHS repose sur trois mécanismes de contrôle complémentaires, orchestrés pour piloter plusieurs appareils avec une seule logique.
| Mécanisme | Rôle | Analogie |
|---|---|---|
| MCP (Model Context Protocol) | Connexion structurée agent ↔ appareil | Le protocole d’échange |
| Ligne de commande (CLI) | Instructions directes à la machine | Le tableau de bord |
| Fichiers de code (API) | Scripts et automatisations complexes | Le pilote automatique |
Concrètement, un appareil devient découvrable dans un format standard. L’utilisateur encode ses caractéristiques via des tags en langage naturel — « ce bras robotique a une portée de X cm, ne dépasse jamais telle vitesse ». Le MHS transforme ces tags en fichiers de référence contenant les limites de sécurité et les paramètres opérationnels.
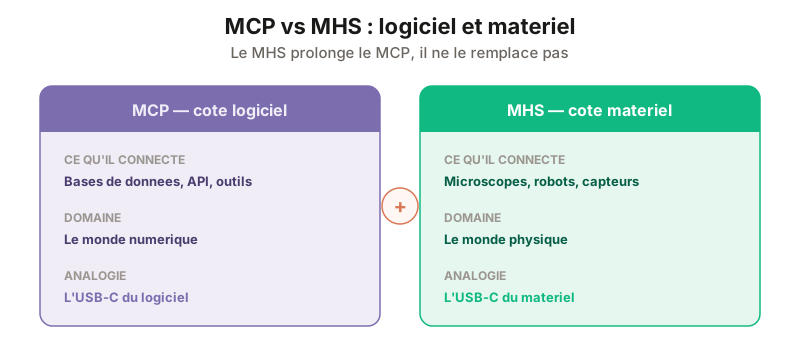 Le MCP est l’USB-C côté logiciel, le MHS l’USB-C côté matériel : deux briques complémentaires, pas concurrentes.
La relation entre MHS et MCP
Le MHS n’est pas un remplaçant du Model Context Protocol : c’est son prolongement matériel. Le MCP gouverne la façon dont un modèle Claude parle à des outils logiciels et des sources de données. Le MHS applique cette même logique de communication aux machines physiques.
C’est pourquoi la presse spécialisée a qualifié le MHS de « version matérielle du MCP ». Si le MCP est l’USB-C des agents IA côté logiciel, le MHS est l’USB-C côté matériel — un connecteur unique là où chaque marque imposait auparavant son propre câble propriétaire.
Trois cas concrets qui montrent ce que ça change
Les démonstrations publiées par Anthropic sont ce qu’il y a de plus parlant. Voici les trois exemples de référence, avec leurs chiffres.
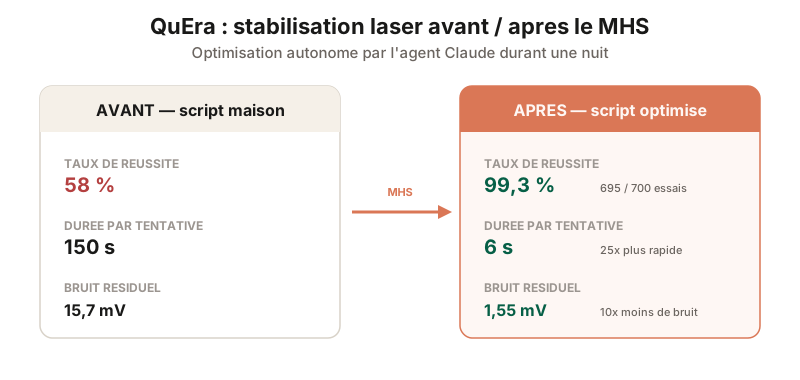 Chez QuEra, l’agent Claude fait passer la réussite du verrouillage laser de 58 % à 99,3 % et divise la durée par 25.
QuEra : stabilisation laser de 58 % à 99,3 %
C’est le résultat le plus spectaculaire. Chez QuEra Computing (informatique quantique), un laser doit se « verrouiller » sur une fréquence précise. Le script maison prenait environ 150 secondes par tentative et réussissait dans 58 % des cas.
Après une boucle d’optimisation menée pendant la nuit — Claude proposait, éditait et testait ses modifications de façon itérative —, le script résultant a réussi 695 verrouillages sur 700 essais à l’aveugle, soit 99,3 %, la plupart des cas étant résolus en moins de 6 secondes (les plus difficiles en 10 à 14 secondes) contre 5 à 10 minutes pour un spécialiste humain. L’agent avait transformé une séquence de récupération linéaire en un arbre de décision adaptatif. Le réglage des paramètres PID a par ailleurs fait chuter le bruit résiduel de 15,7 mV à 1,55 mV, une amélioration d’environ dix fois.
HHMI Janelia : de plusieurs jours à quelques minutes
Au HHMI Janelia Research Campus, la scientifique Virginie Ruetten utilisait un banc d’imagerie qui reposait auparavant sur sept programmes de sept fournisseurs différents, sans interface commune. Chaque nouveau composant réclamait un projet d’intégration de plusieurs jours.
Avec le MHS, ces sept programmes ont été unifiés derrière une interface unique. L’intégration d’un nouvel équipement est passée de plusieurs jours à quelques minutes, et les chercheurs peuvent désormais lancer des expériences en boucle fermée en temps réel, avec un agent qui ajuste les paramètres au fil de l’acquisition.
Genentech : orchestrer trois machines pour un dosage de protéines
Chez Genentech, le MHS a servi à une preuve de concept sur un dosage de protéines BCA. Claude a coordonné trois appareils — un liquid handler, un bras robotique et un lecteur de plaques — et a optimisé de façon autonome la dynamique des fluides, convergeant vers des paramètres jugés raisonnables par les spécialistes de l’automatisation.
Cet exemple est aussi le plus honnête sur les limites : Claude a interprété à tort des erreurs dues à la formation de bulles comme des pannes logicielles, et sa première réaction a produit encore plus de mousse. Ce phénomène physique, évident pour un technicien, reste opaque pour un modèle qui apprend le monde par le texte et l’image. Une intervention humaine a été nécessaire pour corriger le tir.
La sécurité : que peut vraiment faire un agent qui pilote une machine
La question de la sécurité est centrale dès qu’un agent contrôle un objet physique capable de casser du matériel — ou pire. Anthropic a intégré plusieurs garde-fous au MHS.
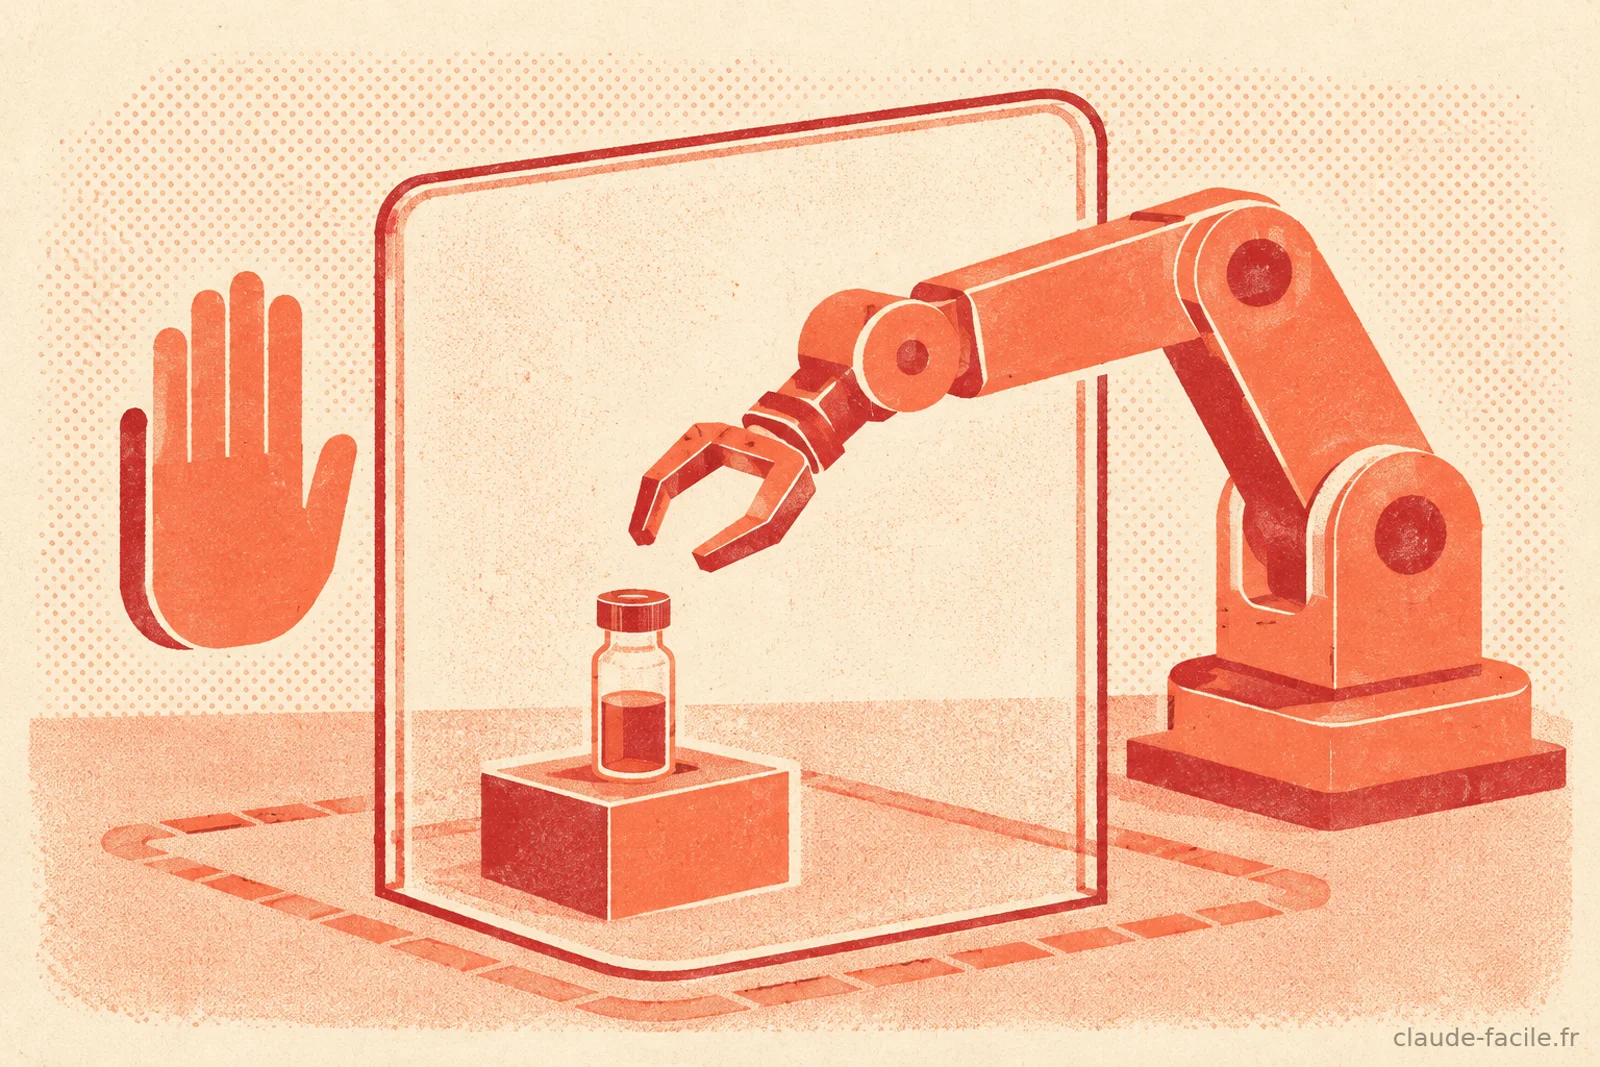
- Limites au niveau de l’appareil : le standard empêche une puissance laser excessive, les collisions de bras robotiques et les opérations jugées dangereuses.
- Supervision humaine maintenue : l’agent demande une confirmation avant toute action risquée. Il ne s’agit pas d’autonomie totale mais d’assistance supervisée.
- Paramètres encodés en amont : les tags en langage naturel définissent les seuils de sécurité avant même que l’agent ne prenne la main.
Anthropic est explicite sur les limites actuelles : « Claude apprend le monde physique par le texte et les images, ce qui signifie que son raisonnement spatial et physique a des limites qui exigent encore la supervision d’un expert. » Cette prudence est cohérente avec la démarche de recherche adoptée pour d’autres capacités avancées, comme les managed agents déployés en environnement contrôlé.
Comment accéder au Model Hardware Standard
Au 2 septembre 2026, le MHS est en research preview, c’est-à-dire un accès anticipé encadré. Voici l’état des lieux.
| Critère | Statut actuel |
|---|---|
| Disponibilité | Research preview (accès sur candidature) |
| Public visé | Labos de recherche scientifique, fabricants avancés |
| Candidature | modelhardwarestandard.com |
| Open source | Prévu après les évaluations de sécurité |
| Partenaires matériels | AWS, Tecan, QIAGEN, Danaher, Universal Robots, Doosan |
Si vous dirigez un laboratoire ou une unité de production équipée d’instruments programmables, la candidature est le point d’entrée. Pour les autres, il faudra patienter jusqu’à la publication en open source, dont Anthropic n’a pas encore fixé la date.
Ce mouvement s’inscrit dans la stratégie scientifique plus large d’Anthropic, déjà visible avec Claude Science, son workbench dédié à la recherche. Le MHS en est le prolongement logique : après avoir aidé les chercheurs à analyser des données, Claude commence à agir sur les instruments qui les produisent.
Mon avis : une brique d’infrastructure, pas un gadget
Ce qui me frappe avec le MHS, c’est qu’il ne s’agit pas d’une démo marketing mais d’une brique d’infrastructure. Le pari d’Anthropic est le même que celui du MCP il y a un an : imposer un standard ouvert avant que le marché ne se fragmente en dizaines de protocoles propriétaires incompatibles.
Les chiffres sont solides et vérifiables — 99,3 % de réussite chez QuEra, intégration divisée par plusieurs ordres de grandeur chez Janelia. Mais l’exemple Genentech, avec ses bulles non anticipées, rappelle la réalité : nous sommes au tout début. Le MHS automatise l’orchestration et l’optimisation, pas l’intuition physique d’un technicien expérimenté.
Mon verdict : si vous travaillez en R&D, en biotech ou en fabrication de précision, le MHS mérite une veille active dès maintenant. Pour le grand public, c’est surtout un signal — celui que les agents IA quittent l’écran pour toucher le monde réel, et qu’un standard ouvert est en train de définir les règles de ce passage.